Kuvvet
Akıllı Aktüatörlerde Hassas Yük ve Kuvvet Ölçümü
Hidrolik akıllı aktüatörlerde basınç tabanlı yük ölçümü (%20+ hataya varabilir) ile gerinim ölçer tabanlı elektrikli aktüatörlerin (±%1'den iyi) karşılaştırılması.
2026-05-06 · Sensörtek HBK
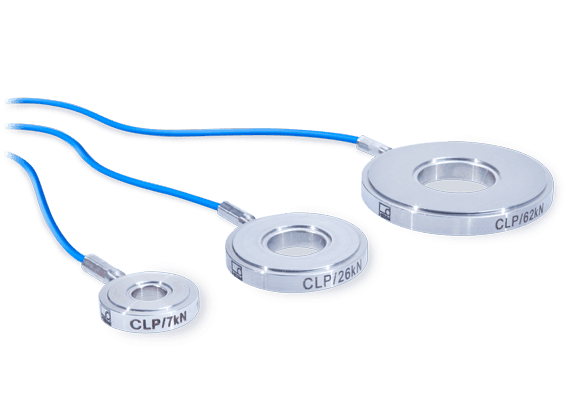
Bir aktüatörün uyguladığı kuvveti gerçekten biliyor musunuz, yoksa yalnızca tahmin mi ediyorsunuz? Akıllı aktüatörlerde bu ayrım, montaj kalitesinden robot güvenliğine kadar pek çok şeyi belirler.
Hidrolik akıllı aktüatörler yükü genellikle akışkan basıncından çıkarır; ancak akışkan sıcaklığı, silindir boyutu, sürtünme, sızdırmazlık geometrisi ve enine yükler yük hesabını yüzde 20 veya daha fazla bozabilir. Kapalı çevrim kontrollü elektrikli aktüatörler ise gerinim ölçer tabanlı yük hücreleriyle çok daha hassas ölçüm sağlar.
Basınçtan kuvvet çıkarmanın sınırları
Hidrolik bir silindirde kuvvetin basınç ile piston alanının çarpımına eşit olduğu varsayımı, ders kitabında doğrudur. Gerçek bir silindirde ise bu çarpımdan birkaç kalem düşülmesi gerekir ve bu kalemlerin hiçbiri sabit değildir.
- Sızdırmazlık sürtünmesi: Conta sürtünmesi harekete başlarken ve hareket sırasında farklıdır; düşük hızlarda etki büyür.
- Akışkan sıcaklığı: Viskozite sıcaklıkla değişir, bu da sürtünme kaybını ve dinamik davranışı değiştirir.
- Enine yükler: Mil üzerine binen yanal kuvvetler yatak sürtünmesini artırır ve doğrudan kuvvete karışır.
- Karşı basınç: Geri hat basıncı ihmal edildiğinde net kuvvet sistematik olarak yüksek hesaplanır.
- İmalat toleransları: Piston ve conta geometrisindeki farklar, aynı modelde bile silindirden silindire değişim yaratır.
Bu kalemlerin ortak özelliği, çalışma koşullarına bağlı olarak değişmeleridir. Sabit bir düzeltme katsayısıyla telafi edilemezler; kalibrasyon bir çalışma noktası için yapılsa bile diğerinde geçerliliğini yitirir.
Doğrudan kuvvet ölçümü ne kazandırır
Yük hücresi, kuvveti yük yolunun üzerinde ölçer. Sürtünme, sıcaklık ve yanal yük etkileri sensörün önünde kalıyorsa ölçüme karışmaz; ölçülen değer, parçaya gerçekten uygulanan kuvvettir.
| Hidrolik, basınç tabanlı | Dolaylı hesap; sürtünme ve sıcaklığa bağlı olarak yüzde 20 ve üzeri hata riski |
|---|---|
| Elektrikli, gerinim ölçer tabanlı | Doğrudan ölçüm; uygun kurulumda yüzde 1'den iyi doğruluk elde edilebilir |
| Ölçüm noktası | Yük yolunun üzerinde; kayıplar ölçümün dışında kalır |
| Kontrol yapısı | Kapalı çevrim kuvvet kontrolüne doğrudan geri besleme sağlar |
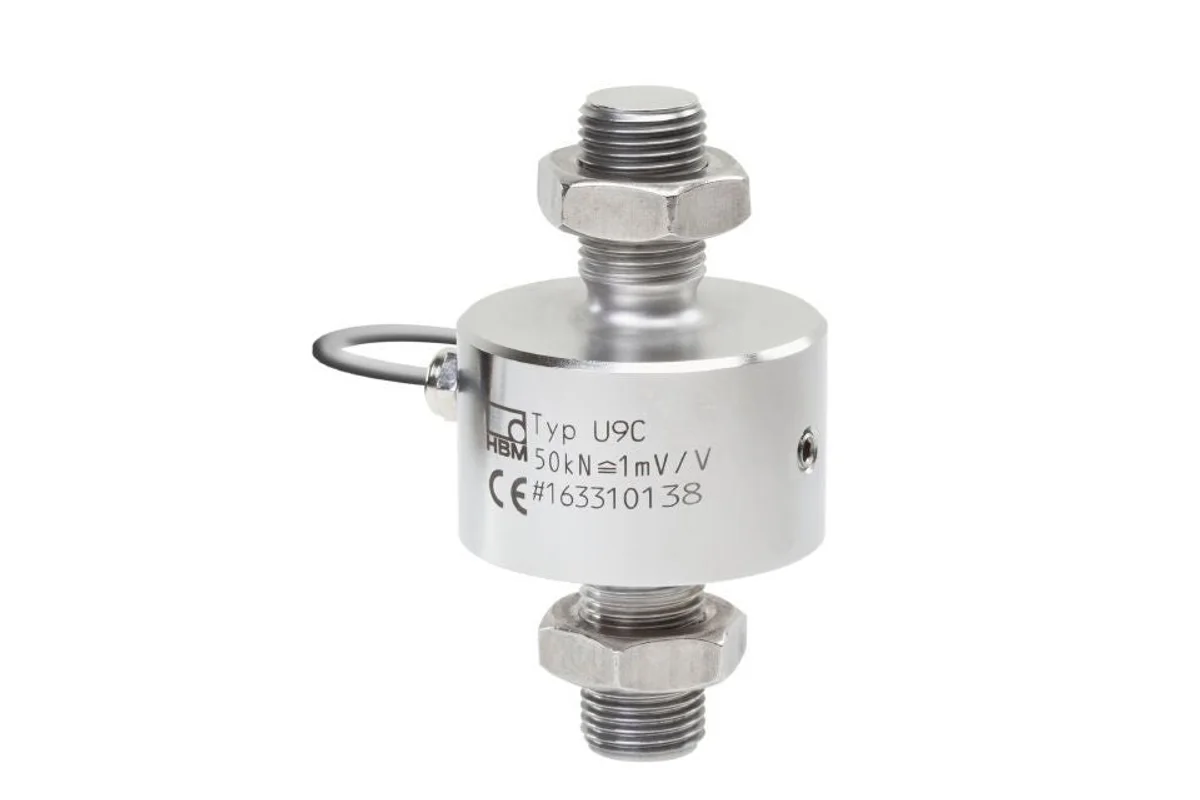
Yük hücreleri, aktüatör kontrolünde üstün kuvvet ölçüm hassasiyeti sunar. Aktüatör hattına seri bağlanacak sensörler için kuvvet sensörleri kategorisi, kompakt uygulamalar için U9C ve C9C, çekme ve basma yönünde çalışan çözümler için S9M tipik başlangıç noktalarıdır.
Çıkış sinyalini doğru seçmek
Akıllı aktüatör uygulamalarında sensör seçimi kadar, sinyalin kontrolcüye nasıl taşınacağı da önemlidir. Yaygın seçenekler ve kullanım yerleri şöyle ayrışır:
| mV/V (köprü çıkışı) | Ham köprü sinyali. En yüksek esneklik; ayrı bir amplifikatör veya ölçüm modülü gerektirir |
|---|---|
| 4–20 mA | Akım döngüsü. Uzun kablolarda gürültüye dayanıklı; kablo kopması sıfır akım olarak tespit edilebilir |
| 0–5 VDC | Gerilim çıkışı. Kısa mesafelerde basit ve yaygın; kablo direnci ve gürültüye daha duyarlı |
| J1939 CANbus | Sayısal veri yolu. Mobil makine ve araç uygulamalarının standardı; çok sayıda düğüm tek hat üzerinde |
Seçim genellikle kontrolcünün mimarisi tarafından belirlenir. Mobil iş makinesi ve tarım makinesi tarafında J1939 neredeyse varsayılan seçenektir; sabit endüstriyel tezgâhlarda ise akım döngüsü ya da doğrudan köprü ölçümü tercih edilir. Ham köprü sinyaliyle çalışılacaksa endüstriyel ölçüm elektroniği, test ve doğrulama aşamasında ise QuantumX modülleri kullanılır.
Kapalı çevrim kuvvet kontrolü
Kuvvet geri beslemesinin asıl değeri, kontrol çevriminin içine girmesiyle ortaya çıkar. Konum kontrollü bir aktüatör hedef konuma gitmeye çalışır; yolda beklenmedik bir direnç varsa kuvveti sınırsızca büyütür. Kuvvet kontrollü bir aktüatör ise hedef kuvvete ulaşınca durur ve parçanın gerçek geometrisine uyum sağlar.
Çevrim tasarımında belirleyici olanlar
- Bant genişliği: Sensör ve amplifikatörün tepki hızı, çevrimin ulaşabileceği en yüksek hızı sınırlar.
- Filtre gecikmesi: Gürültüyü bastırmak için konan filtre, geri beslemeye faz gecikmesi ekler ve kararlılığı azaltır.
- Yük yolunun rijitliği: Esnek bir yük yolu, kuvvet ile konum arasındaki ilişkiyi yumuşatır; bu bazen faydalı, bazen kararsızlık kaynağıdır.
- Çözünürlük: Küçük kuvvet farklarını kontrol etmek istiyorsanız sensörün ve dönüştürücünün çözünürlüğü bu farkın altında olmalıdır.
Pratikte en sık yapılan hata, gürültü sorununu filtreyi güçlendirerek çözmek ve ardından çevrimde salınım görünce kazancı düşürmektir. Bu yol, sistemi yavaşlatarak sorunu gizler. Doğru sıra, önce gürültünün kaynağını (topraklama, kablo güzergâhı, besleme) gidermektir.
Sensörü aktüatör hattına yerleştirmek
Kuvvet sensörü, yük yolu üzerinde seri olarak bağlanır. Bu, mekanik tasarımda birkaç sonuç doğurur.
- Eksen hizalaması: Sensör, aktüatör mili ile aynı eksende olmalıdır. Kaçıklık, sensöre eğilme momenti bindirir ve ölçümü bozar.
- Enine yük yalıtımı: Yanal kuvvetlerin sensöre ulaşmasını engellemek için küresel rulman, mafsal ya da esnek bağlantı kullanılır.
- Aşırı yük koruması: Aktüatör kapasitesi sensör kapasitesinin üzerindeyse mekanik durdurucu şarttır; yazılım koruması tek başına yeterli değildir.
- Bağlantı rijitliği: Vidalı bağlantılar öngerilmeli yapılmalıdır; gevşek bir bağlantı histerezis ve tekrarlanabilirlik kaybı üretir.
- Kablo yönetimi: Hareketli aktüatörde kablo sürekli bükülür; sürüklenme zinciri ve uygun bükülme yarıçapı planlanmalıdır.
Bağlantı elemanları ve adaptörler için kuvvet sensörü aksesuarları kategorisine bakabilirsiniz.
Kalibrasyon ve uzun dönem kararlılığı
Doğrudan kuvvet ölçümüne geçmek, kalibrasyon ihtiyacını ortadan kaldırmaz; aksine anlamlı hale getirir. Basınçtan türetilen bir kuvvet değerini kalibre etmek zordur çünkü hata çalışma noktasına bağlıdır. Yük hücresi ise izlenebilir biçimde kalibre edilebilir ve sertifikadaki sapma değerleri doğrudan kullanılabilir.
Aktüatör uygulamalarında kalibrasyon aralığını belirlerken üç etkene bakmak gerekir: çevrim sayısı, aşırı yük olaylarının sıklığı ve ortam sıcaklığındaki değişim genliği. Yoğun çevrimli bir montaj istasyonunda sıfır kayması, yılda bir kalibrasyondan çok daha sık kontrol gerektirebilir. Pratik bir yöntem, hattı durdurmadan yapılabilecek bir sıfır kontrolü tanımlamaktır: aktüatör yüksüz konumdayken okunan değerin bir eşiği aşması, bakım tetikleyicisi olarak kullanılır.
Kalibrasyon zincirinin nasıl kurulacağını düzenli kalibrasyon yazımızda ele aldık; servis tarafındaki seçenekler için onarım ve kalibrasyon hizmeti sayfasına bakabilirsiniz.
Robotik ve otonom sistemlerde kullanım
Kuvvet geri beslemesinin en hızlı yayıldığı alan robotik uygulamalardır. Bir robotun parçayı kavrarken uyguladığı kuvvetin sınırlanması, hem hassas parçaların korunmasını hem de insanla aynı alanda çalışırken güvenliği sağlar. Montaj uygulamalarında ise kuvvet geri beslemesi, pimin deliğe oturup oturmadığını konumdan çok daha güvenilir biçimde söyler.
Otonom iş makinelerinde kuvvet ölçümü, yük durumunun izlenmesi ve devrilme riskinin değerlendirilmesi için kullanılır; burada J1939 gibi araç veri yollarıyla uyum belirleyici olur. Uygulama alanına özel sistem kurgusu için robotik ve otonom sistemler sayfasına bakabilirsiniz.
Ne yapmalı
Mevcut bir hidrolik aktüatörde kuvvet tahmininizin ne kadar isabetli olduğunu anlamanın pratik bir yolu var: hatta geçici olarak bir referans kuvvet sensörü bağlayıp, basınçtan hesapladığınız değerle ölçülen değeri farklı hız ve sıcaklık koşullarında karşılaştırın. Aradaki farkın çalışma noktasıyla nasıl değiştiğini görmek, çoğu zaman kararı tek başına verdirir.
Yeni bir tasarımda ise kuvvet sensörünü sonradan eklenecek bir bileşen olarak değil, yük yolunun bir parçası olarak baştan planlayın. Kapasite, montaj arayüzü ve çıkış tipi üçlüsünü kontrolcü mimarisiyle birlikte kararlaştırın.
Uygulamanıza uygun kuvvet sensörü ve entegrasyon seçenekleri için bizimle iletişime geçebilirsiniz.
İlgili ürünler
Bu konuyla ilgili HBK ürünleri
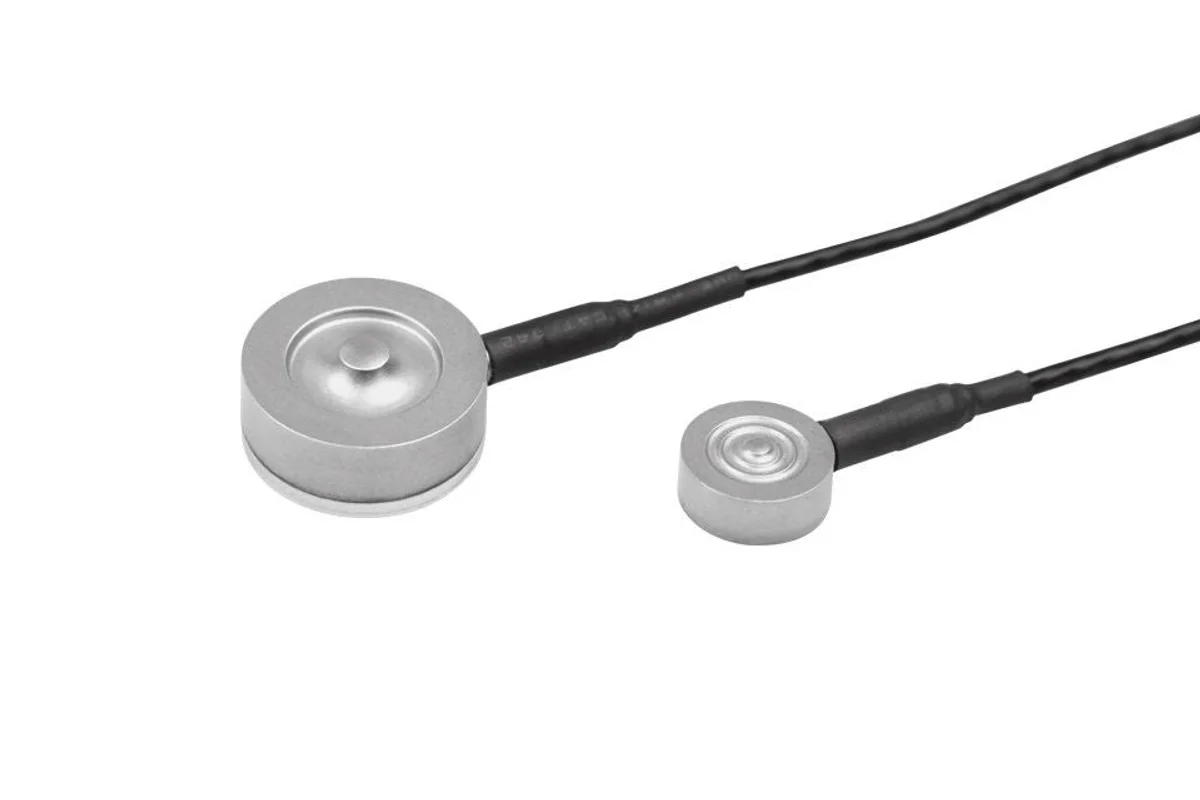
Ultra Minyatür Kuvvet Sensörleri
C11
Son derece dar alanlarda basma kuvveti ölçümü. 120 °C'ye kadar sıcaklığa dayanıklı ultra minyatür sensör.
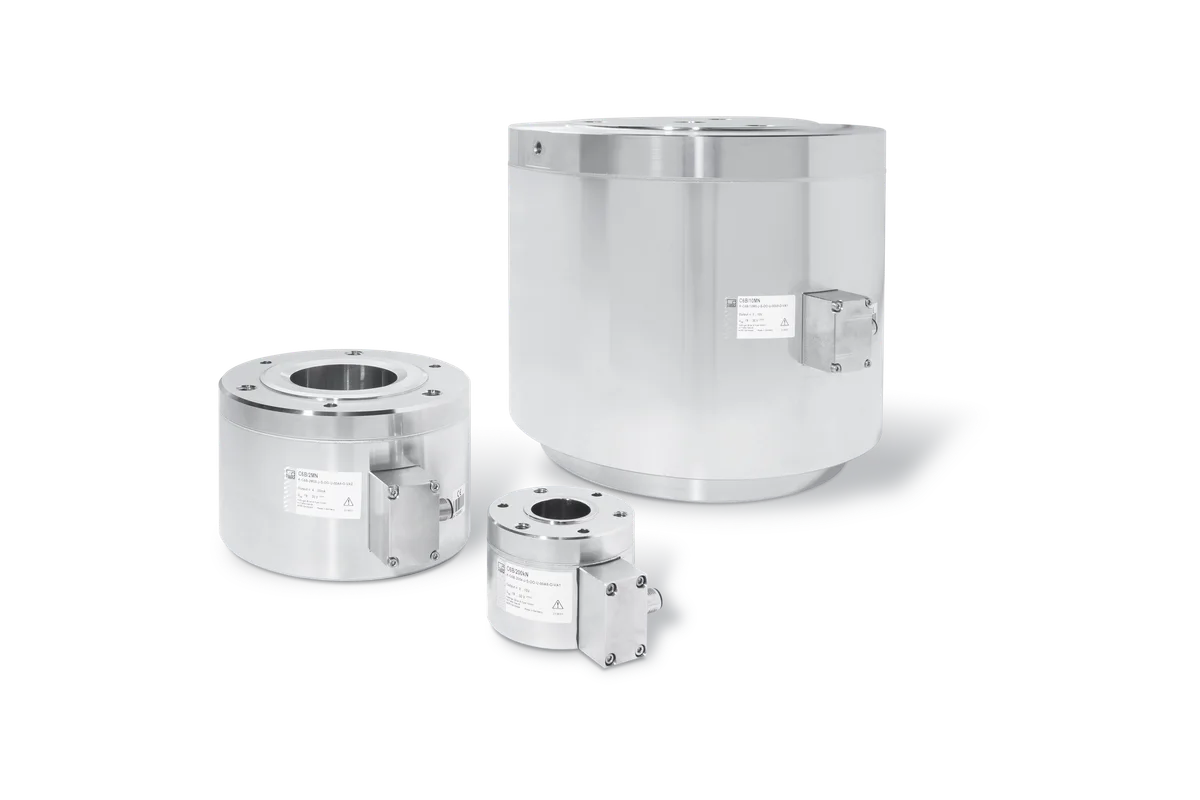
Yüksek Kapasiteli Kuvvet Sensörleri
C6B
10 MN'a kadar basma kuvvetinin ekonomik ölçümü. Zorlu ortamlarda dahi güvenilir, çok sayıda konfigürasyon seçe
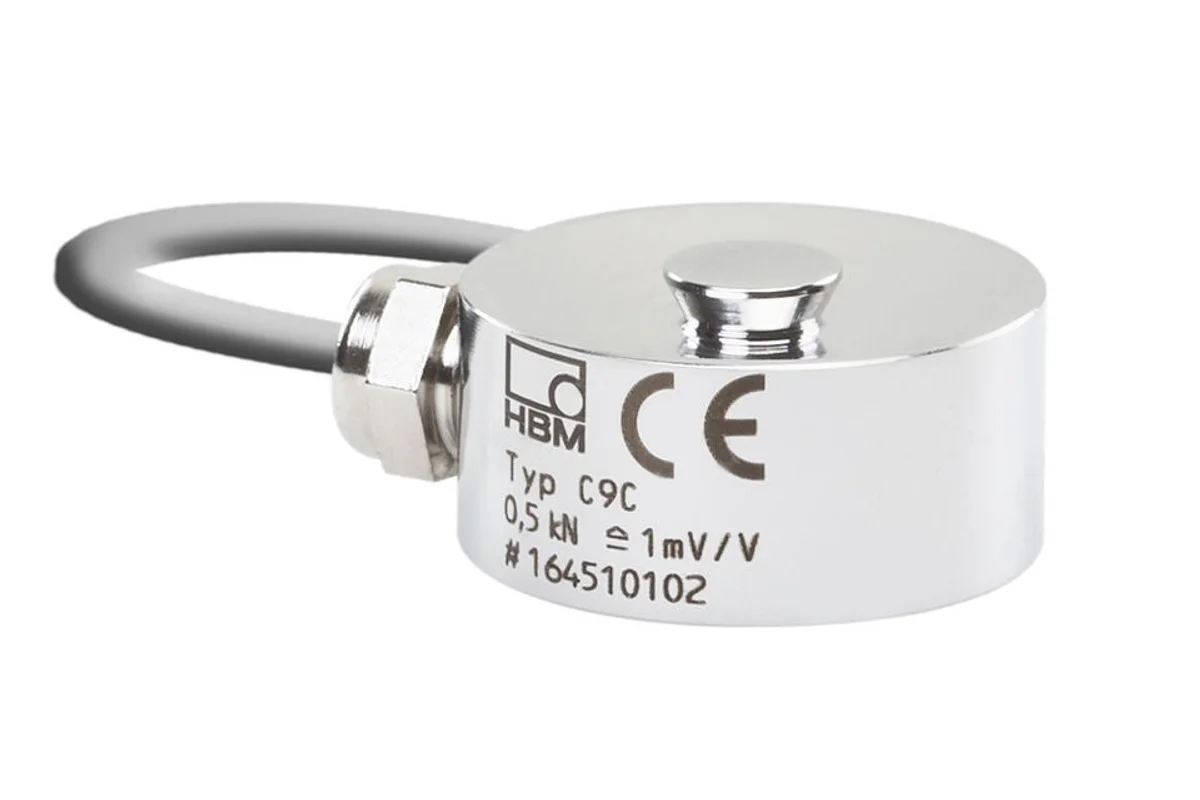
Minyatür Kuvvet Sensörleri
C9C
Yalnızca basma kuvveti için kompakt minyatür sensör. Yüksek yük taşıma kapasitesi ve IO-Link seçeneği.
Kuvvet Sensörleri
Kuvvet Sensörü Aksesuarları
Kuvvetin sensöre eksenel ve hatasız iletilmesini sağlayan orijinal bağlantı ve montaj elemanları.
Bu konuda desteğe mi ihtiyacınız var?
Uygulamanızı anlatın; HBK portföyünden doğru ürünü ve ölçüm zincirini birlikte belirleyelim.
Teknik Danışmanlık →